 Enver KOÇAK
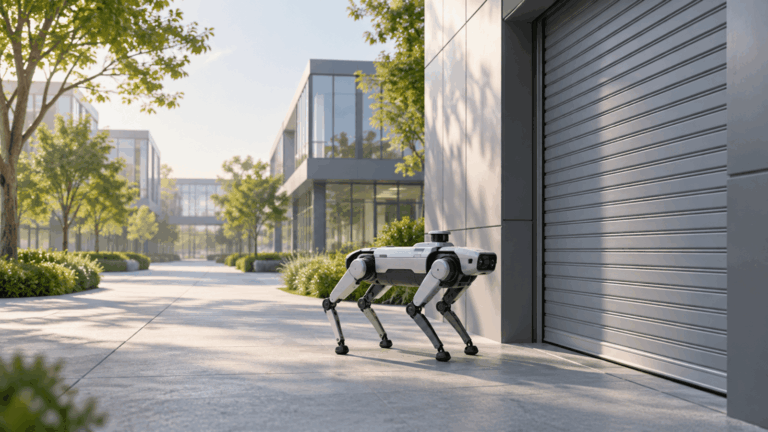
Amap Tutu robot köpeği, Alibaba’nın Hangzhou kentindeki Xixi kampüsünde rutin denetim görevlerine resmen başladı. Çin merkezli robotik platformlarının aktardığı bilgilere göre, bu adım şirketin haritalama ve navigasyon teknolojilerinin fiziksel dünyayla nasıl bütünleştiğini gösteriyor. Geleneksel robotik projelerinden farklı olarak bu süreçte özel bir donanım üretilmedi. Bunun yerine mevcut kampüs operasyon sistemleriyle uyumlu çalışan akıllı bir mekansal zeka katmanı tasarlandı.
ABot Mimarisi ve İki Hızlı Navigasyon Sistemi
Tutu adı verilen dört ayaklı robot, arkasındaki yazılım altyapısını Amap tarafından geliştirilen ABot sisteminden alıyor. Bu sistem üç ana katmandan oluşuyor. Veri katmanında yer alan ABot-World ve ABot-Earth modülleri, simülasyon ve çevre analizi için kapsamlı bir dünya modeli sunuyor. Model katmanında navigasyon temelli ABot-N1 ile nesne kontrolünü sağlayan ABot-M0.5 modelleri görev yapıyor. Ajan katmanı ise ABot-AgentOS ve ABot-ER bileşenleriyle görev planlamasını, hafızayı ve uzamsal ilişkilerin takibini yönetiyor.
Robotun hareket kabiliyetinde ise iki hızlı bir mimari tercih ediliyor. Bulut tabanlı sistemler görev ve harita verilerine dayanarak üst düzey planlama yaparken, cihaz üzerindeki kameralar canlı akışla anlık rota oluşturuyor. Bu sayede dar koridorlarda, kalabalık alanlarda veya geçici engellerle karşılaşıldığında robot tamamen durmak zorunda kalmıyor. Cihaz anlık manevralarla yoluna devam edebiliyor.
Kampüs İş Emri Döngüsü ve Kanıt Toplama Süreçleri
Xixi kampüsündeki pilot çalışmanın en dikkat çekici yönü, süreçlerin bir iş emri döngüsüne dönüştürülmesi oluyor. Ortak çözüm; servis kataloglarını, denetim hedeflerini, sıklık oranlarını ve kabul standartlarını çalıştırılabilir görevler haline getiriyor. Bu görevler doğrudan haritalarla, kampüs tesisleriyle ve dijital iş emirleriyle entegre ediliyor.
Örneğin bir yangın kepenginin denetlenmesi gerektiğinde robot doğru konuma ulaşıyor. Ardından kamera açısını denetim gereksinimine uyacak şekilde ayarlayarak fotoğraf çekiyor. Elde edilen kanıt niteliğindeki görsel, incelenmek ve gerekiyorsa müdahale edilmek üzere ilgili personele iletiliyor. Zorlu vakalarda insanlar son kararı veriyor ve etiketleme yapıyor. Bu geri bildirimler daha sonra model değerlendirmeleri için sisteme tekrar aktarılıyor. Düzenli devriye rotasına ek olarak, geçici şantiye alanları gibi anlık işler de sisteme eklenebiliyor.
Sorumluluk Dağılımı ve Ölçeklenebilirlik Sınırları
Sistemin başarılı olabilmesi için kampüs içinde dört farklı rol net bir şekilde ayrılıyor. Alibaba genel işler departmanı gerçek görevleri ve standartları belirliyor. Qincheng Zhihui operasyonları ve kabul süreçlerini yürütüyor. Amap navigasyon ile çok adımlı yürütmeyi üstlenirken, kampüs uzmanları nihai kararları veriyor. Güvenlik devriyesi şimdilik ilk kullanım senaryosu olarak öne çıkıyor. Bununla birlikte hafif teslimat, rehberli turlar ve yangın güvenliği desteği gibi alanlarda da hazırlıklar yapılıyor.
Araştırmacı bir bakış açısıyla ele alındığında, bu tür kurumsal robotik projelerinin en büyük zorluğu ölçeklenebilirlik olarak öne çıkıyor. Amap’ın yazılım yığını belirli bir kampüste başarılı sonuçlar verse de, farklı binaların mimari yapısı ve değişen güvenlik protokolleri her projede yeni kalibrasyonlar gerektirebilir. Şirketlerin standartlaştırılmış iş emri döngülerini farklı fiziksel ortamlara ne kadar hızlı uyarlayabileceği, robotik sistemlerin kurumsal alanda yaygınlaşmasının öncelikli belirleyicisi olmaya devam ediyor.
Kaynaklar
- Amap's Robot Dog Tutu Starts Patrols at Alibaba's Xixi Campus, Filing Evidence Into Work Orders (pandaily.com)
Bu yazı, yukarıdaki kaynaktan yapay zekâ yardımıyla Türkçe olarak derlenmiş bir özettir. Ayrıntılar ve resmi bilgi için kaynağa başvurun.